01 / DEVICE SETUP
引导式配置,快速开始
按照清晰步骤完成机械臂、相机与遥操作配置,减少脚本拼接和环境排查,让团队更快开始采集。
连接设备→配置遥操作
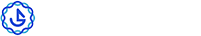
从设备接入到标准数据输出,让采集更快开始、过程更少返工、结果更容易进入后续训练链路。
按照清晰步骤完成机械臂、相机与遥操作配置,减少脚本拼接和环境排查,让团队更快开始采集。
采集前确认设备状态,采集中随时保存、续采与重录,让问题尽早暴露,减少整组数据返工。
自动整理为 LeRobot 数据集,可本地检查、合并并按需上传 Cloud SaaS,继续进入团队管理与训练链路。
减少脚本切换和重复配置,把设备状态、操作过程与数据结果放在同一个工作台中。
统一配置设备连接、遥操作模式和相机参数,在开始录制前确认 RGB、深度与控制链路。
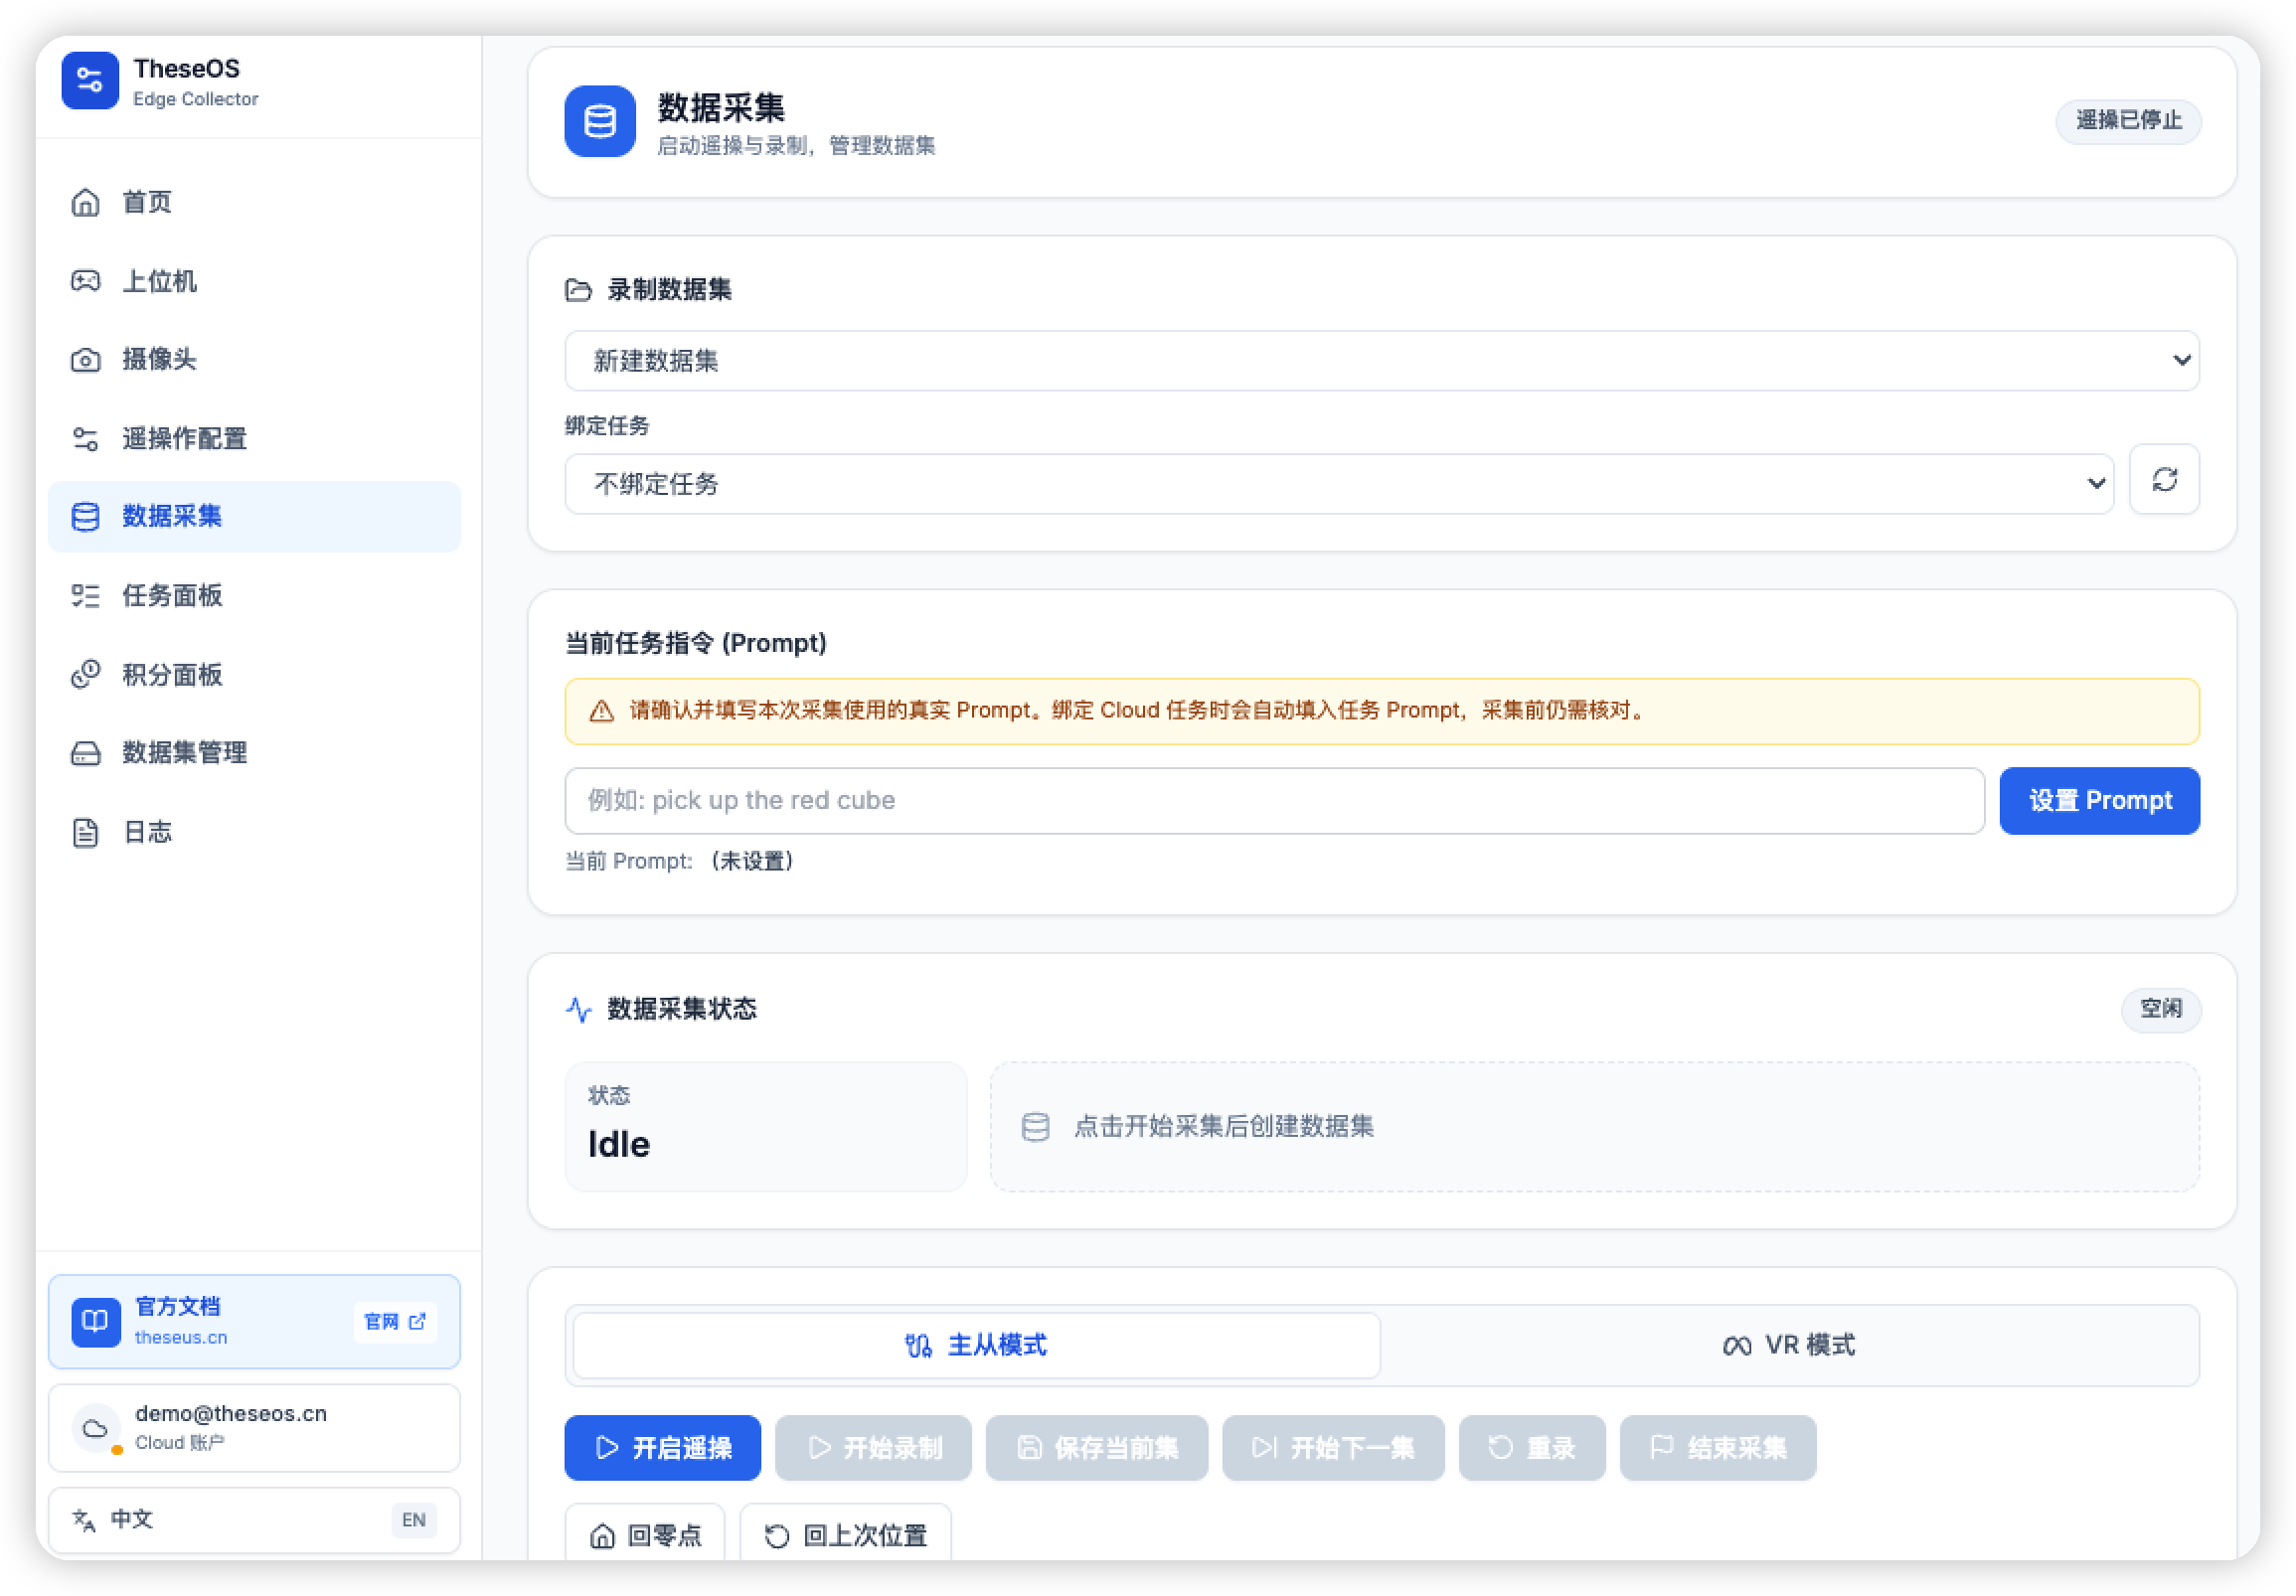
围绕 Episode 管理采集过程,自动将机械臂状态、动作和相机画面整理为标准数据集。
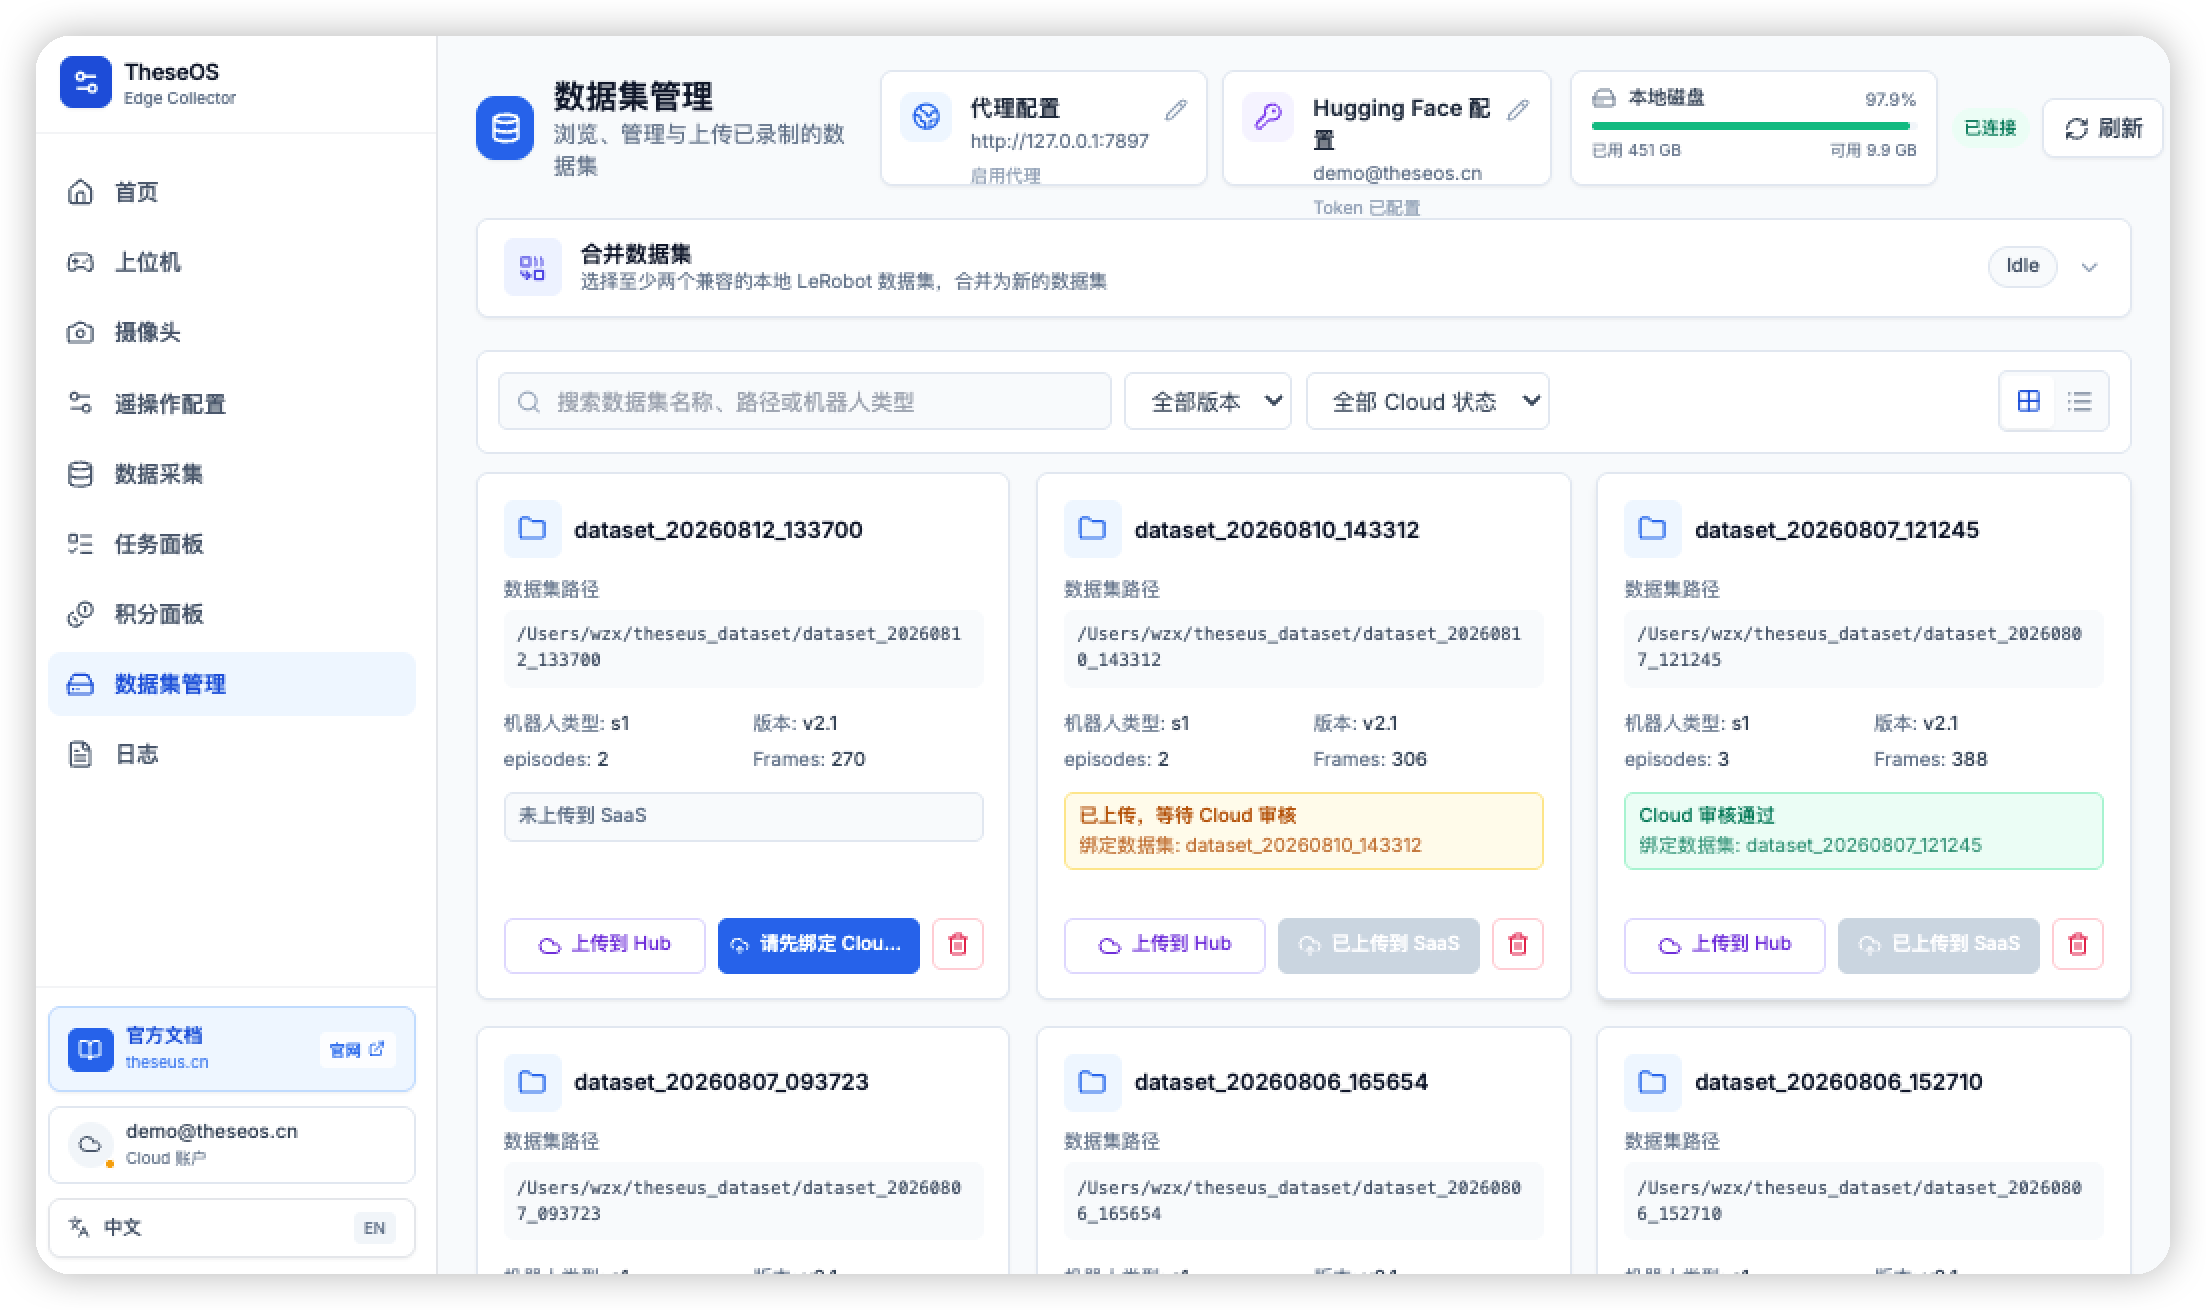
从第一次实验到持续构建数据集,保持相同的设备配置和采集流程。
将设备接入和采集步骤标准化,让学生与研究人员快速开始实验,把时间留给任务设计。
快速验证抓取、搬运和分拣任务,持续调整 Prompt、遥操作方式和相机配置。
围绕 Episode 连续采集、重录与检查,减少无效数据进入后续训练和评测流程。
采集产出的 LeRobot 数据集,可直接用于以下自研与开源模型。
TheseOS Edge 可独立完成现场采集;搭配 TheseOS Cloud SaaS 后,可在统一工作空间中衔接数据、标注、训练算力与模型部署。
设备配置 · 遥操作 · Episode 采集
本地可独立运行采集 · 标注 · 训练 · 部署一体协同
官方安装脚本自动识别处理器架构并安装 Edge 与 Runtime 软件包。首次使用完成初始化后,服务由用户级 systemd 持续运行。
curl -fsSL https://github.com/YHRG-Robotics/theseos-edge/releases/latest/download/install.sh | sudo sh
运行上方一键安装命令。
theseos init
systemctl --user enable --now theseos-edge
http://设备IP:17890
正式部署前,建议先在一台测试设备上验证串口、RealSense 和权限配置。