S1 机械臂开发工作站 v0.4.1

S1机械臂上位机让机器人调试
更直观,更简单。

面向 S1 具身机械臂的跨平台控制与调试工作站。

跨平台数字孪生原生 SDK

Windows macOS Linux

S1机械臂上位机控制 · 仿真 · 调试
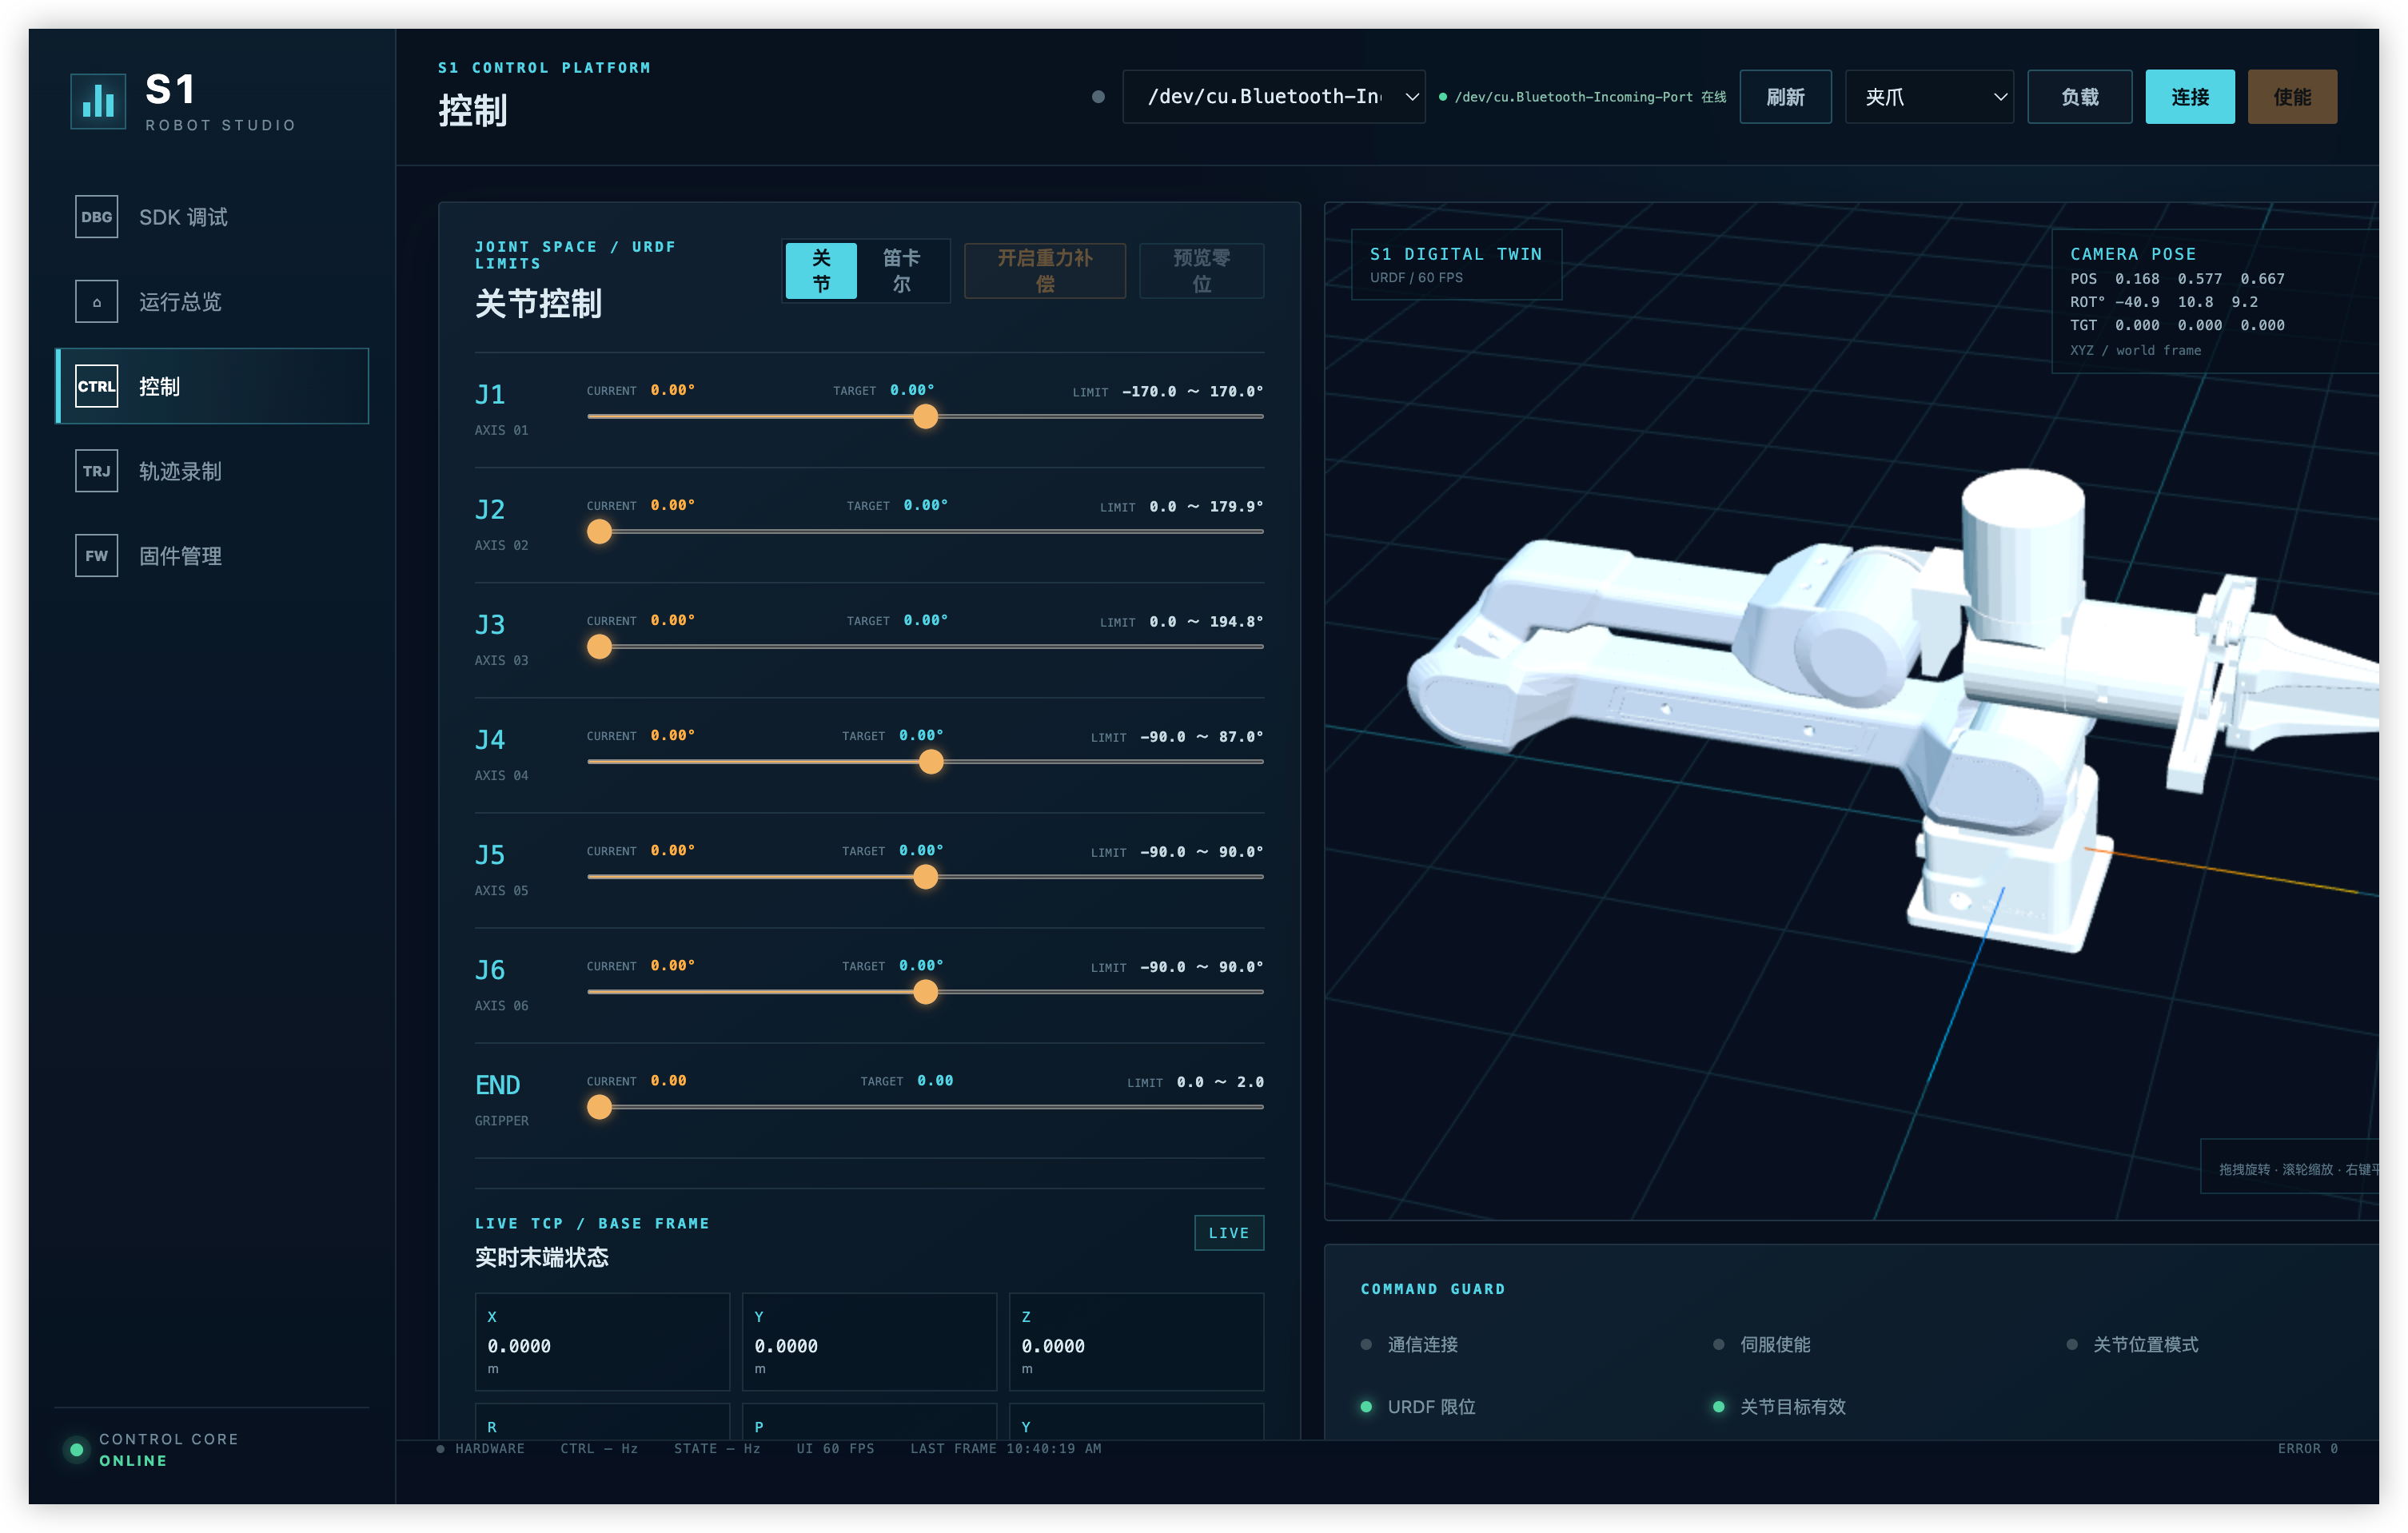
S1机械臂上位机 关节控制与三维数字孪生界面
关节控制与三维数字孪生 · 点击查看原图 ↗
ONE WORKSPACE

一个工作台,贯穿调试全流程

连接设备、验证运动、记录轨迹并完成固件维护,在一个工作台中覆盖机器人调试全流程。

  1. 01连接设备
  2. 02控制与仿真
  3. 03记录轨迹
  4. 04维护与调试
CONTROL & SIMULATION

每一次运动,
看得见,也控得住。

从关节目标到三维姿态,把控制与预览放在同一个工作区。

01

设备连接与总览

查看连接、伺服、固件和七轴实时状态,连接前确认设备处于安全状态。
02

关节与笛卡尔控制

支持七轴关节控制、XYZ 与姿态控制、目标预览和限位检查。

03

三维数字孪生

基于 URDF 同步显示机械臂姿态,预览目标运动和不同末端模型。

04

重力补偿与负载

配置末端负载参数,辅助重力补偿和实体设备调试。

S1机械臂上位机 控制界面,包含关节控制、末端状态和机械臂三维数字孪生
关节控制 / 数字孪生查看原图 ↗
DATA & MAINTENANCE

记录运动,
让调试有迹可循。

记录与回放实验轨迹,集中完成固件维护和 SDK 问题排查。

01

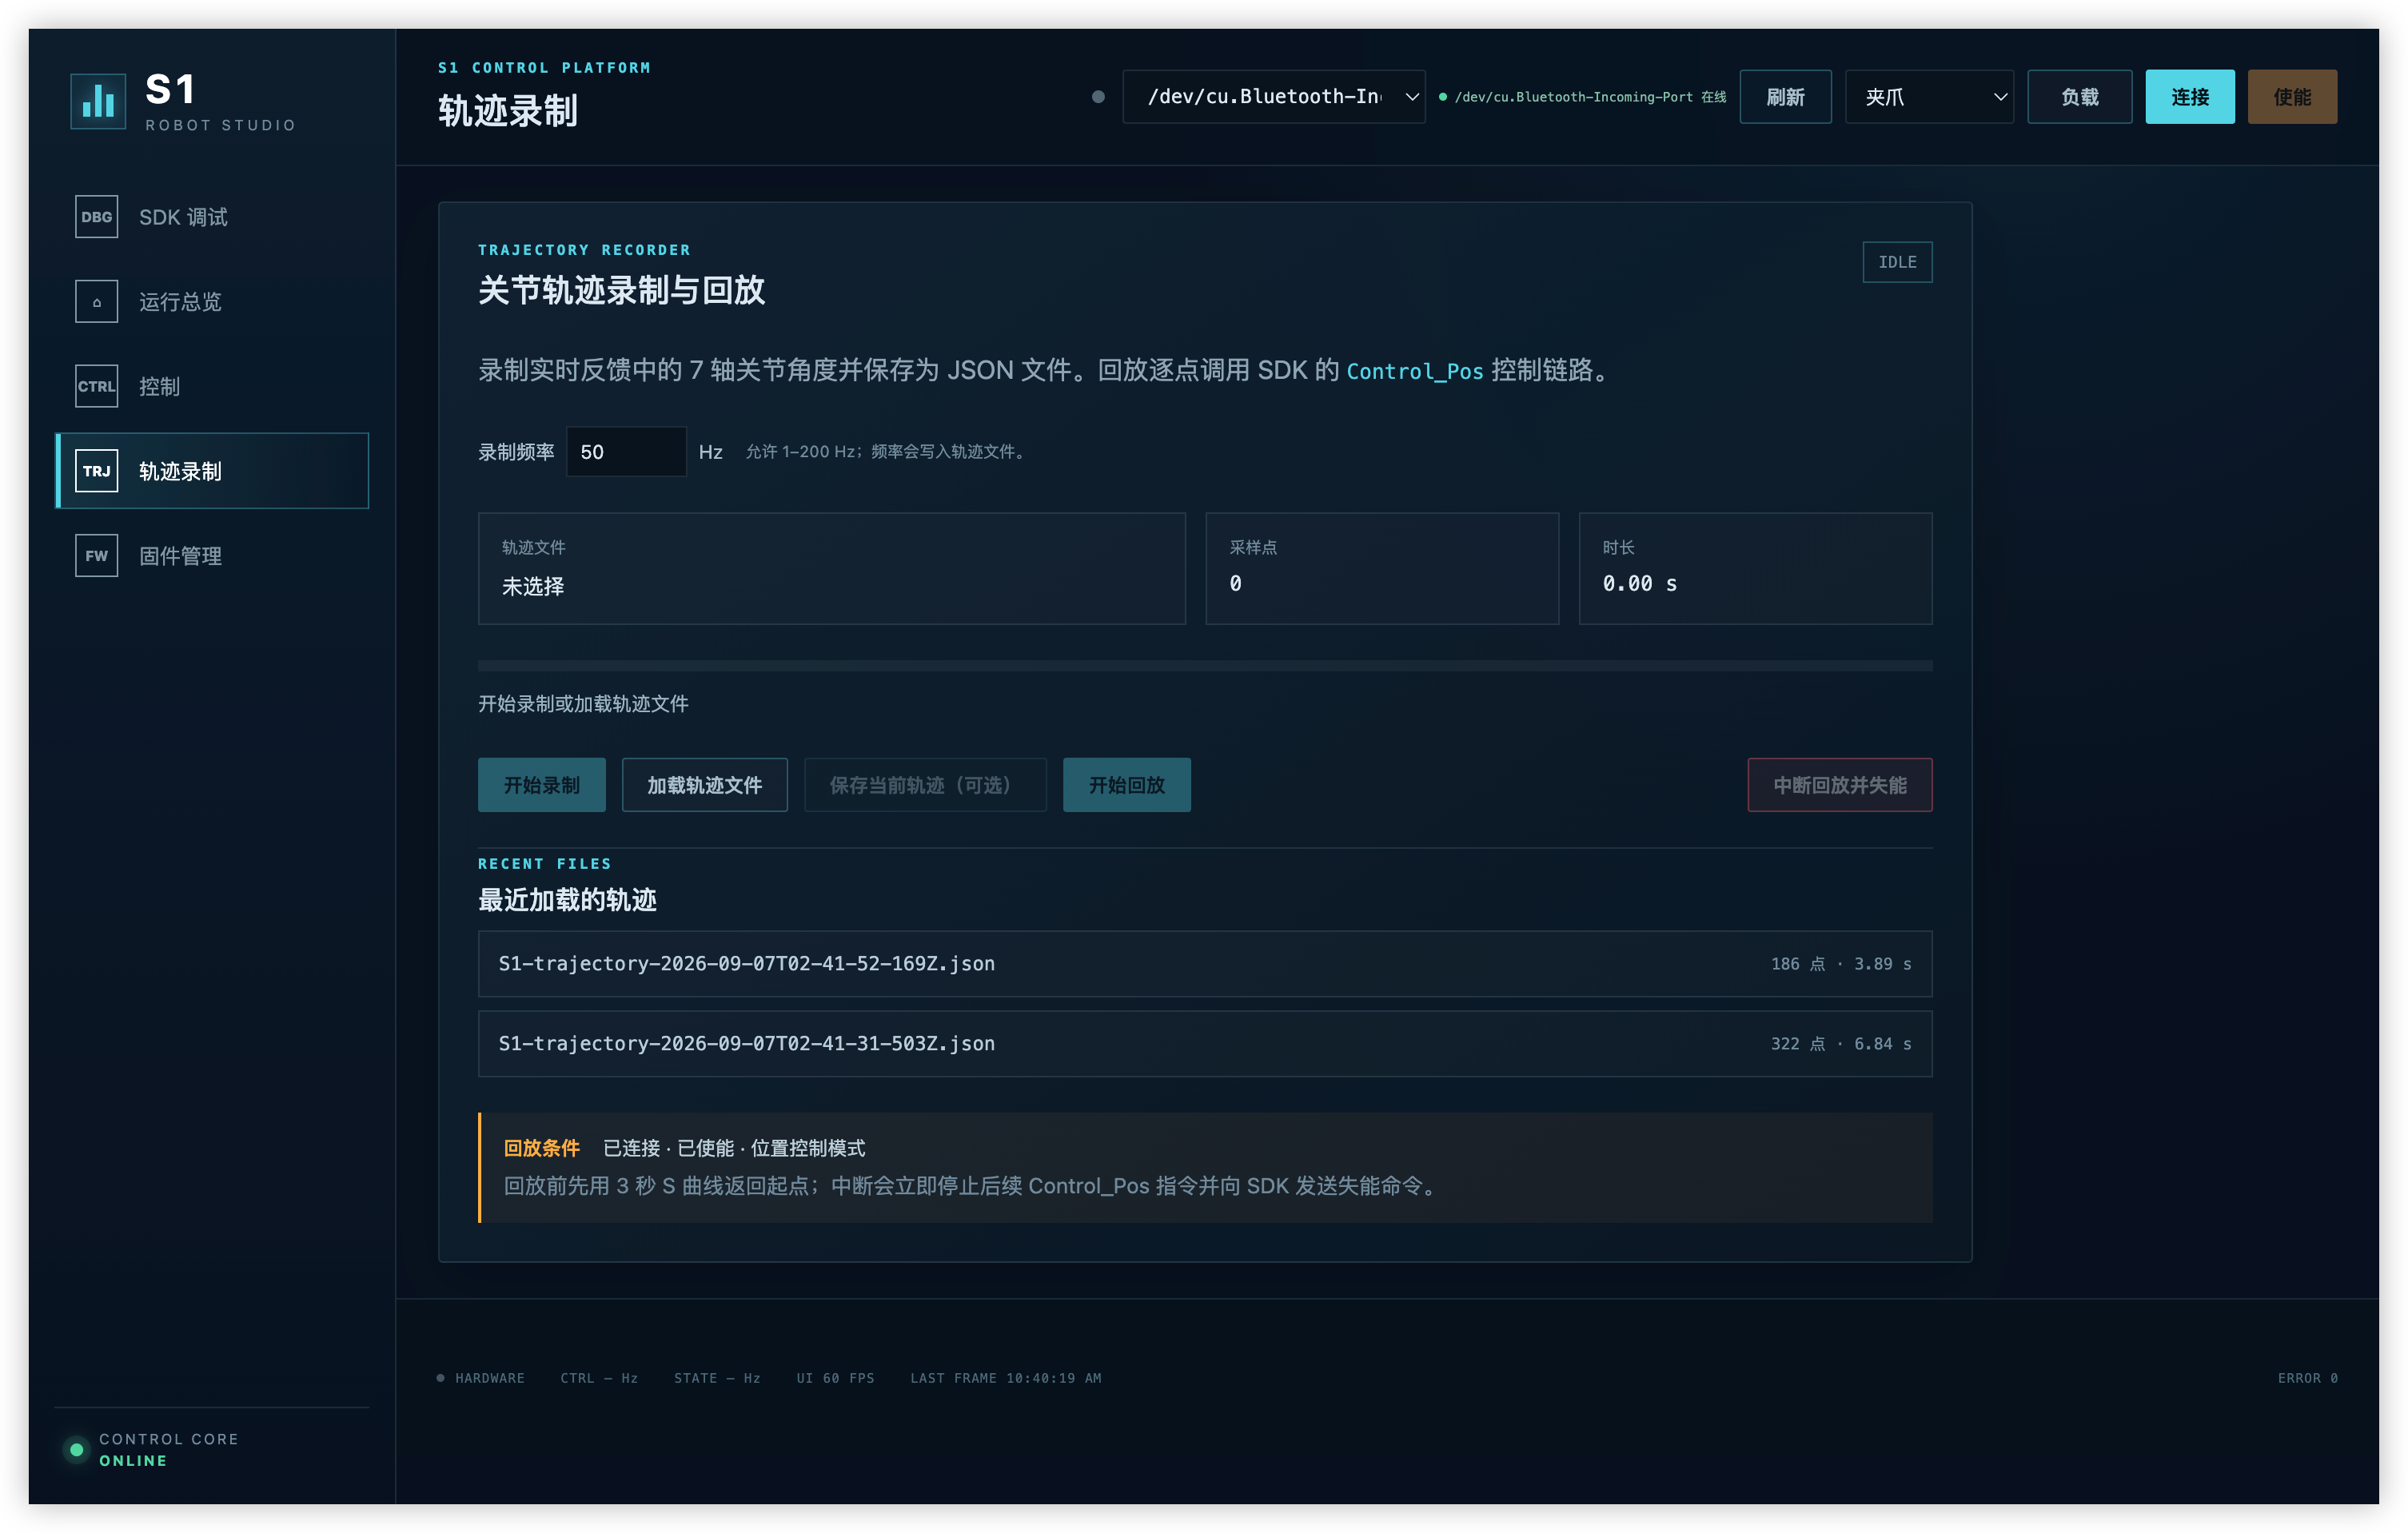
轨迹录制与回放

以可配置频率记录七轴轨迹,保存为 JSON 并支持平滑回放和中断。

02

固件管理

支持版本检查、SHA-256 校验、Bootloader 迁移和异常恢复。

03

SDK 调试日志

查看底层通信、ACK、串口写入和超时信息,辅助定位设备问题。

S1机械臂上位机 轨迹录制界面,包含录制频率、采样信息、轨迹文件和回放操作
轨迹录制 / 运动回放查看原图 ↗
BUILT FOR DEVELOPMENT

面向开发,不止于控制

从桌面应用到设备链路,为机器人开发提供完整支持。

跨平台桌面应用

提供 Windows、Linux 和 macOS 构建目标,支持安装包与便携版本。

原生 SDK 控制链路

通过 Electron IPC、C++ 原生插件和 S1RobotSDK 连接实体设备。

实体设备与仿真模式

无硬件时可使用开发仿真模式验证界面和控制流程,生产环境严格区分。

实时状态与安全互锁

独立处理状态采样和控制指令,并对运动、固件和断开流程进行保护。

GET STARTED

下一次调试,从这里开始。

下载软件前请确认系统、硬件和安全使用要求,并阅读更新日志与开发文档。